
Interfaces de barramento de computador internas
A interface de barramento de computador interna define os meios físicos e lógicos pelos quais unidades internas (como discos rígidos, unidades de disco óptico, ...) se conectam ao PC. Um PC moderno usa uma ou ambas as interfaces a seguir:
Tipos de interfaces de barramento de computador
Serial ATA (SATA)
Serial ATA (SATA) é uma tecnologia mais recente que está substituindo a ATA. O SATA tem várias vantagens sobre a ATA, incluindo cabos e conectores menores, maior largura de banda e maior confiabilidade. Embora SATA e ATA sejam incompatíveis nos níveis físico e elétrico, existem adaptadores facilmente disponíveis que permitem que unidades SATA sejam conectadas a interfaces ATA e vice-versa. O SATA é geralmente compatível com ATA no nível de software, o que significa que os drivers ATA do sistema operacional funcionam com interfaces e discos rígidos SATA ou ATA. A Figura 7-2 mostra duas interfaces SATA, acima e abaixo do cristal de clock de 32,768 kHz no centro. Note que cada conector de interface é codificado com um corpo em formato de L, o que evita que o cabo SATA seja conectado ao contrário.
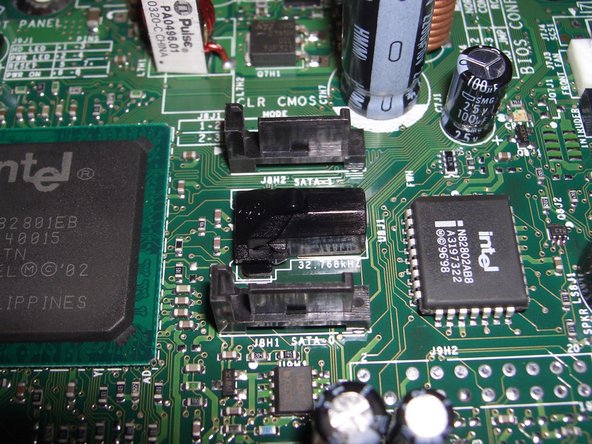
Figura 7-2: Interfaces SATA
Small Computer System Interface (SCSI)
A Small Computer System Interface (SCSI) é geralmente pronunciada como "scuzzy", mas às vezes como "sexy". A SCSI é usada em servidores e estações de trabalho de alto desempenho, onde oferece duas vantagens: desempenho aprimorado em relação à ATA e SATA em ambientes multitarefa e multiusuário, e a capacidade de conectar em série (daisy-chain) várias unidades em uma única interface. Embora recomendássemos anteriormente a SCSI para sistemas de desktop de alto desempenho, o custo muito elevado das unidades e controladores de host SCSI, somado ao estreitamento da diferença de desempenho entre SCSI e SATA, nos levou a retirar essa recomendação.
AT Attachment (ATA)
AT Attachment (ATA), pronunciada como letras individuais, foi de longe a interface de disco rígido mais comum usada em PCs do início da década de 1990 até 2003. A ATA é às vezes chamada de Parallel ATA ou PATA, para diferenciá-la da interface mais recente Serial ATA (SATA). A ATA ainda é usada em novos sistemas, embora esteja sendo substituída pela SATA. A ATA também é frequentemente chamada de IDE (Integrated Drive Electronics). A Figura 7-1 mostra duas interfaces ATA padrão, localizadas em sua posição habitual na borda frontal de uma placa-mãe. Note que cada conector de interface é codificado com a ausência de um pino na linha superior e um entalhe na proteção do conector na parte inferior.

Figura 7-1: Interfaces ATA padrão
ATA VERSUS ATAPI
Tecnicamente, apenas discos rígidos são dispositivos ATA. Unidades de disco óptico, unidades de fita e dispositivos semelhantes que se conectam a interfaces ATA usam uma versão modificada dos protocolos ATA chamada ATAPI (ATA Packet Interface). Na prática, isso faz pouca diferença, já que você pode conectar um disco rígido ATA, um dispositivo ATAPI ou ambos ao mesmo tempo a qualquer interface ATA.
Tipos de cabos ATA
Todos os cabos ATA para desktop possuem três conectores de 40 pinos: um que se conecta à interface ATA e dois que se conectam a unidades ATA/ATAPI. Os cabos ATA vêm em três variedades:
Padrão
Um cabo ATA padrão usa um cabo de fita de 40 fios e conectores de 40 pinos nas três posições. Todos os 40 condutores se conectam aos três conectores. A única variação real, além da qualidade do cabo, é o posicionamento dos três conectores. Os dois conectores de dispositivo em um cabo ATA padrão estão localizados mais próximos a uma extremidade do cabo. Qualquer unidade pode ser conectada a qualquer conector de unidade. Um cabo ATA padrão pode ser usado com qualquer dispositivo ATA/ATAPI até o padrão UltraATA-33 (UDMA Modo 2). Se um cabo ATA padrão for usado para conectar um dispositivo UltraATA-66 (UDMA Modo 4) ou mais rápido, esse dispositivo funciona corretamente, mas retorna para operar no UDMA Modo 2 (33 MB/s). Um cabo ATA padrão requer a configuração de jumpers mestre/escravo para os dispositivos conectados.
Note que os cabos ATA padrão já não são tão "padrão" assim (visto que já são bastante antigos). A maioria dos computadores que ainda possuem interfaces ATA provavelmente serão do tipo UltraDMA.
Padrão/CSEL
Um cabo ATA padrão/CSEL é idêntico a um cabo ATA padrão, exceto pelo fato de que o pino 28 não é conectado entre o conector de unidade central e o conector de unidade da extremidade. Um cabo ATA padrão/CSEL suporta jumper mestre/escravo ou jumper CSEL para os dispositivos conectados. A posição do conector é significativa em um cabo padrão/CSEL. O conector de interface em um cabo CSEL é rotulado ou possui uma cor diferente da dos conectores de unidade. O conector central é para o dispositivo mestre, e o conector da extremidade oposto ao conector de interface é para o dispositivo escravo.
UltraDMA (80 fios)
Um cabo UltraDMA (UDMA) usa um cabo de fita de 80 fios e conectores de 40 pinos nas três posições. Os 40 fios adicionais são fios de aterramento dedicados, cada um atribuído a um dos 40 pinos ATA padrão. Um cabo UDMA pode ser usado com qualquer dispositivo ATA/ATAPI e deve ser usado para um funcionamento mais confiável, sendo necessário para o melhor desempenho com dispositivos UltraATA-66, -100 e -133 (UDMA Modos 4, 5 e 6, respectivamente). Todos os cabos UDMA são cabos CSEL e podem ser usados no modo de seleção de cabo (Cable Select) ou no modo mestre/escravo. Conectores codificados por cores não foram especificados para cabos ATA anteriores.
Como um cabo UltraDMA é necessário para operação UltraATA-66 ou mais rápida, o sistema deve ter uma maneira de detectar se esse cabo está instalado. Isso é feito aterrando o pino 34 no conector azul, que se conecta à interface. Como os cabos ATA de 40 fios não aterrarem o pino 34, o sistema pode detectar no momento da inicialização se um cabo de 40 ou 80 fios está instalado.
LOBO EM PELE DE CORDEIRO
Mantenha cabos CSEL de 40 fios não rotulados separados dos cabos padrão. Se você substituir um cabo padrão por um CSEL, as unidades configuradas como mestre ou escravo funcionarão corretamente. Se você substituir um cabo CSEL por um padrão e conectar uma unidade configurada como CSEL a esse cabo, ela funcionará corretamente como mestre. Mas se você conectar duas unidades CSEL a um cabo padrão, ambas funcionarão como mestre, o que pode resultar desde problemas sutis até (mais provavelmente) o sistema ser incapaz de acessar qualquer uma das unidades. A melhor regra é simplesmente nunca usar um cabo de 40 fios para conectar um disco rígido.
NEM TODOS OS CABOS CSEL SÃO IGUAIS
Observe a diferença entre usar um cabo CSEL de 40 fios e um cabo de 80 fios para operação CSEL. Embora todos os cabos Ultra DMA suportem unidades configuradas como mestre/escravo ou CSEL, isso não significa que você possa substituir livremente um cabo de 80 fios por um de 40. Se as unidades estiverem configuradas como mestre/escravo, substituir por um cabo de 80 fios funciona bem. No entanto, se as unidades estiverem configuradas como CSEL, substituir um cabo CSEL de 40 fios por um de 80 fios fará com que as unidades troquem as configurações. Ou seja, a unidade que era mestre no cabo de 40 fios torna-se escrava no cabo de 80 fios, e vice-versa.
Modo PIO Versus Modo DMA
A ATA define duas classes de modo de transferência, chamadas Modo PIO (Modo de E/S Programada) e Modo DMA (Modo de Acesso Direto à Memória). As transferências em modo PIO são muito mais lentas e exigem que o processador arbitre as transferências entre o dispositivo e a memória. As transferências em modo DMA são muito mais rápidas e ocorrem sem intervenção do processador. Se qualquer dispositivo em um canal ATA usar um modo PIO, ambos os dispositivos deverão usá-lo. Isso prejudica a taxa de transferência e coloca uma carga pesada no processador, deixando o sistema lento sempre que a unidade é acessada.
Todos os dispositivos ATA e ATAPI modernos suportam o modo DMA, mas para compatibilidade retroativa, a maioria pode ser configurada para usar o modo PIO. Usar o modo PIO é um erro. Ao atualizar um sistema, se você encontrar unidades que suportam apenas o modo PIO, substitua-as. Apenas discos rígidos e unidades ópticas muito antigos são limitados ao modo PIO de qualquer maneira, então substituí-los é uma escolha lógica.
Compatibilidade entre dispositivos IDE antigos e novos
Com pequenas exceções, não há conflitos de compatibilidade diretos entre novos dispositivos ATA e interfaces ATA antigas ou vice-versa. Unidades mais novas não podem oferecer seu desempenho máximo quando conectadas a uma interface ATA antiga, assim como uma interface nova não pode melhorar o desempenho de uma unidade mais antiga. Mas você pode conectar qualquer unidade ATA ou ATAPI a qualquer interface ATA com a garantia de que ela funcionará, embora talvez não de forma ideal.
Dito isto, você não deve usar dispositivos PIO antigos na mesma interface que um dispositivo DMA. Ambos os dispositivos funcionarão, mas a taxa de transferência do dispositivo DMA será prejudicada. Se você estiver atualizando um sistema que possui um dispositivo em modo PIO instalado, se possível, reconfigure-o para DMA. Caso contrário, substitua-o por um dispositivo capaz de operar em DMA.
Note também que uma interface suporta apenas um modo DMA ou UltraDMA (UDMA) por vez. Por exemplo, se você conectar um gravador de DVD Plextor PX-716A UDMA Modo 4 (66,6 MB/s) e um disco rígido Maxtor UDMA Modo 6 (133 MB/s) à mesma interface ATA, o disco rígido operará no UDMA Modo 4 a 66 MB/s, o que pode prejudicar a taxa de transferência do disco rígido. Da mesma forma, se você instalar um gravador de DVD Plextor PX-740A, que suporta UDMA Modo 2 (33 MB/s) como seu modo mais rápido, a taxa de transferência do disco rígido será reduzida para apenas 33 MB/s.
Mestre e escravo
Antes que as interfaces e unidades SATA se tornassem comuns, a ATA era usada quase universalmente para conectar discos rígidos. Mesmo hoje, centenas de milhões de PCs possuem discos rígidos ATA. Esse número diminuirá inevitavelmente à medida que sistemas mais antigos forem atualizados e substituídos, mas a ATA permanecerá conosco por anos.
A especificação ATA original definia uma única interface que suportava um ou dois discos rígidos ATA. No início da década de 1990, quase todos os sistemas possuíam interfaces ATA duplas, cada uma suportando até dois discos rígidos ATA ou dispositivos ATAPI. Ironicamente, voltamos ao início. Muitas placas-mãe atuais fornecem várias interfaces SATA, mas apenas uma interface ATA.
Se um sistema possui duas interfaces ATA, uma é definida como a interface ATA primária e a outra como a interface ATA secundária. Essas duas interfaces são identicamente funcionais, mas o sistema atribui uma prioridade mais alta à interface primária. Consequentemente, o disco rígido (um periférico de alta prioridade) é geralmente conectado à interface primária, sendo a interface secundária usada para unidades ópticas e outros dispositivos de menor prioridade.
MESTRES SÃO MESTRES, E ESCRAVOS SÃO ESCRAVOS
Ao configurar um dispositivo como mestre ou escravo via jumper, o dispositivo assume essa função independentemente de qual posição ele se conecta no cabo ATA. Por exemplo, se você configurar um dispositivo como mestre, ele funcionará como mestre independentemente de estar conectado ao conector da unidade na extremidade do cabo ATA ou ao conector de unidade no meio do cabo ATA.
Atribuindo mestres e escravos
Cada interface ATA (frequentemente chamada informalmente de canal ATA) pode ter zero, um ou dois dispositivos ATA e/ou ATAPI conectados a ela. Todo dispositivo ATA e ATAPI possui um controlador integrado, mas a ATA permite (e requer) apenas um controlador ativo por interface. Portanto, se apenas um dispositivo estiver conectado a uma interface, esse dispositivo deve ter seu controlador integrado habilitado. Se dois dispositivos estiverem conectados a uma interface ATA, um dispositivo deve ter seu controlador habilitado e o outro deve ter seu controlador desabilitado.
Na terminologia ATA, um dispositivo cujo controlador está habilitado é chamado de mestre; aquele cujo controlador está desabilitado é chamado de escravo (a ATA é anterior ao politicamente correto). Em um PC com duas interfaces ATA, um dispositivo pode, portanto, ser configurado de qualquer uma das quatro maneiras: mestre primário, escravo primário, mestre secundário ou escravo secundário. Dispositivos ATA/ATAPI são atribuídos como mestre ou escravo definindo jumpers no dispositivo, como mostrado na Figura 7-3.

Figura 7-3: Configurando o jumper mestre/escravo em uma unidade ATA
Diretrizes para mestre/escravo
Ao decidir como alocar dispositivos entre duas interfaces e escolher o status de mestre ou escravo para cada um, use as seguintes diretrizes:
- Sempre atribua o disco rígido principal como mestre primário. Não conecte outro dispositivo à interface ATA primária, a menos que ambas as posições na interface secundária estejam ocupadas.
- A ATA proíbe E/S simultânea em uma interface, o que significa que apenas um dispositivo pode estar ativo por vez. Se um dispositivo estiver lendo ou escrevendo, o outro dispositivo não poderá ler ou escrever até que o dispositivo ativo libere o canal. A implicação dessa regra é que, se você tiver dois dispositivos que precisam realizar E/S simultânea — por exemplo, um gravador de DVD que você usa para duplicar DVDs a partir de uma unidade de DVD-ROM — você deve colocar esses dois dispositivos em interfaces separadas.
- Se você estiver conectando um dispositivo ATA (um disco rígido) e um dispositivo ATAPI (por exemplo, uma unidade óptica) à mesma interface, configure o disco rígido como mestre e o dispositivo ATAPI como escravo.
- Se você estiver conectando dois dispositivos semelhantes (ATA ou ATAPI) a uma interface, geralmente não importa qual dispositivo é mestre e qual é escravo. Existem exceções a essa diretriz, no entanto, particularmente com dispositivos ATAPI, alguns dos quais preferem ser mestre (ou escravo) dependendo de qual outro dispositivo ATAPI está conectado ao canal.
- Se você estiver conectando um dispositivo antigo e um novo à mesma interface ATA, geralmente é melhor configurar o dispositivo novo como mestre, pois ele provavelmente possui um controlador mais capaz que o antigo.
- Evite compartilhar uma interface entre um dispositivo capaz de DMA e um dispositivo apenas PIO. Se ambos os dispositivos em uma interface forem capazes de DMA, ambos usarão DMA. Se apenas um dispositivo for capaz de DMA, ambos os dispositivos serão forçados a usar PIO, o que reduz o desempenho e aumenta drasticamente a utilização da CPU. Da mesma forma, se ambos os dispositivos forem capazes de DMA, mas em níveis diferentes, o dispositivo mais capaz será forçado a usar o modo DMA mais lento. Substitua quaisquer dispositivos apenas PIO, se possível.
Conectando a unidade ao conector correto
Para conseguir determinar a configuração correta do jumper, você precisa se certificar de que conecta a unidade ao conector correto.
Com cabos ATA padrão
Para cabos ATA padrão, funciona da seguinte forma:
Todos os conectores são pretos. Qualquer uma das unidades pode ser conectada a qualquer conector de unidade. Geralmente, você coloca o dispositivo mestre no conector central do cabo e coloca o escravo na extremidade do cabo. Veja aqui
Com cabos de Seleção de Cabo (Cable Select)
A maioria das unidades ATA/ATAPI fornece um jumper de Seleção de Cabo (CS ou CSEL) além dos jumpers mestre/escravo padrão. Se você configurar uma unidade como mestre (ou escravo), essa unidade funcionará como tal independentemente de qual conector ela esteja conectada no cabo ATA. Se você configurar uma unidade como CSEL, a posição da unidade no cabo determina se ela funciona como mestre ou escravo.
O CSEL foi introduzido como um meio de simplificar a configuração ATA. O objetivo era que as unidades pudessem ser simplesmente instaladas e removidas sem alterar jumpers, sem possibilidade de conflito devido a configurações incorretas. Embora o CSEL exista há muitos anos, apenas nos últimos anos ele se tornou popular entre os fabricantes de sistemas.
O uso de CSEL requer o seguinte:
- Se uma unidade estiver instalada na interface, essa unidade deve suportar e estar configurada para usar CSEL. Se duas unidades estiverem instaladas, ambas devem suportar e estar configuradas para usar CSEL.
- A interface ATA deve suportar CSEL. Interfaces ATA muito antigas não suportam CSEL e tratam qualquer unidade configurada como CSEL como escravo.
- O cabo ATA deve ser um cabo CSEL especial. Infelizmente, existem três tipos de cabo CSEL:
- Um cabo CSEL de 40 fios difere de um cabo ATA padrão de 40 fios no fato de que o pino 28 é conectado apenas entre a interface ATA e a primeira posição de unidade no cabo (o conector central). O pino 28 não é conectado entre a interface e a segunda posição de unidade (o conector da extremidade do cabo). Com tal cabo, a unidade conectada ao conector central (com o pino 28 conectado) é mestre; a unidade conectada ao conector mais distante da interface (com o pino 28 não conectado) é escravo.
- Todos os cabos ATA de 80 fios (Ultra DMA) suportam CSEL, mas com a orientação exatamente oposta à do cabo CSEL padrão de 40 fios descrito acima. Com tal cabo, a unidade conectada ao conector central (com o pino 28 não conectado) é escravo; a unidade conectada ao conector mais distante da interface (com o pino 28 conectado) é mestre. Este é, na verdade, um arranjo melhor, embora um pouco não intuitivo — como um fio pode ser conectado ao conector da extremidade, mas não ao do meio? — porque o cabo CSEL padrão de 40 fios coloca a unidade mestre no conector central. Se apenas uma unidade estiver instalada nesse cabo, isso deixa uma longa "ponta" de cabo pendurada livremente sem nada conectado a ela. Eletricamente, isso é uma ideia muito ruim, porque um cabo não terminado permite que ondas estacionárias se formem, aumentando o ruído na linha e prejudicando a integridade dos dados.
- Um cabo Y CSEL de 40 fios coloca o conector de interface no meio, com um conector de unidade em cada extremidade, um rotulado como mestre e outro como escravo. Embora seja uma boa ideia na teoria, na prática raramente funciona. O problema é que os limites de comprimento do cabo ATA ainda se aplicam, o que significa que os conectores de unidade não têm cabo suficiente para chegar às unidades em todos os casos, exceto nos menores. Se você tem um gabinete torre, esqueça. Cabos CSEL de 40 fios devem ser claramente rotulados, mas descobrimos que muitas vezes não é o caso. Não é possível identificar tais cabos visualmente, embora você possa verificar o tipo usando um voltímetro digital ou testador de continuidade entre os dois conectores da extremidade no pino 28. Se houver continuidade, você tem um cabo ATA padrão. Caso contrário, você tem um cabo CSEL.
Com cabos UltraDMA
A especificação do cabo Ultra DMA requer as seguintes cores de conector:
- Um conector de extremidade é azul, o que indica que ele se conecta à interface ATA da placa-mãe.
- O conector de extremidade oposto é preto e é usado para conectar a unidade mestre (Dispositivo 0), ou uma única unidade se apenas uma estiver conectada ao cabo. Se CSEL for usado, o conector preto configura a unidade como mestre. Se o jumper mestre/escravo padrão for usado, a unidade mestre ainda deve ser conectada ao conector preto, porque o ATA-66, ATA-100 e ATA-133 não permitem que uma única unidade seja conectada ao conector central, o que resulta em ondas estacionárias que interferem na comunicação de dados.
- O conector central é cinza e é usado para conectar a unidade escrava (Dispositivo 1), se presente.
A Figura 7-4 mostra um cabo UltraDMA de 80 fios (acima) e um cabo ATA padrão de 40 fios para comparação.

Figura 7-4: Cabo ATA UltraDMA de 80 fios (acima) e cabo ATA padrão de 40 fios
Configurando jumpers
Dispositivos ATA possuem algumas ou todas as seguintes seleções de jumper:
Mestre
Conectar um jumper na posição mestre habilita o controlador integrado. Todos os dispositivos ATA e ATAPI possuem essa opção. Selecione esta posição de jumper se este for o único dispositivo conectado à interface ou se for o primeiro de dois dispositivos conectados à interface.
Escravo
Conectar um jumper na posição escravo desabilita o controlador integrado. (Um de nossos revisores técnicos observa que ele aproveitou isso para recuperar dados de um disco rígido cujo controlador havia falhado, uma coisa muito útil para se ter em mente.) Todos os dispositivos ATA e ATAPI podem ser configurados como escravo. Selecione esta posição de jumper se este for o segundo dispositivo conectado a uma interface que já possui um dispositivo mestre conectado.
Seleção de Cabo (Cable Select)
A maioria dos dispositivos ATA/ATAPI possui uma terceira posição de jumper rotulada como Cable Select, CS ou CSEL. Conectar um jumper na posição CSEL instrui o dispositivo a se configurar como mestre ou escravo com base em sua posição no cabo ATA. Se o jumper CSEL estiver conectado, nenhum outro jumper pode estar conectado. Para mais informações sobre o CSEL, veja a seção a seguir.
Único
Ao funcionar como mestre, alguns dispositivos ATA/ATAPI mais antigos precisam saber se são o único dispositivo no canal ou se um dispositivo escravo também está conectado. Tais dispositivos podem ter uma posição de jumper adicional rotulada como Sole (Único) ou Only (Somente). Para tal dispositivo, configure-o como mestre se for o dispositivo mestre na interface, escravo se for o dispositivo escravo na interface, e sole/only se for o único dispositivo conectado à interface.
Escravo Presente
Alguns discos mais antigos têm um jumper designado como Slave Present (Escravo Presente) ou SP. Este jumper realiza a função inversa do jumper sole/only, notificando um dispositivo configurado como mestre de que também há um dispositivo escravo no canal. Para tal dispositivo, configure-o como mestre se for o único dispositivo na interface, ou como escravo se for o segundo de dois dispositivos na interface.
Se ele for o mestre em um canal que também possui um escravo instalado, conecte os jumpers de mestre e de escravo presente.
Configuração do BIOS
Após conectar suas unidades aos conectores corretos nos cabos e configurar os jumpers, é hora de deixar o sistema detectar as unidades. Para isso, reinicie o sistema e execute a Configuração do BIOS (você precisará pressionar uma tecla enquanto o sistema estiver inicializando; frequentemente a tecla é F1, F2, Esc ou Del). No menu, procure uma opção chamada Auto Detect ou algo similar, caso o BIOS não mostre suas unidades automaticamente. Use essa opção Auto Detect para forçar a detecção da unidade. Reinicie e você deverá ser capaz de usar suas unidades (você pode então começar a particionar e formatar sua unidade). Se você não conseguir fazer suas unidades funcionarem usando a configuração atual, tente outras configurações conforme explicado aqui.
Note que a Configuração do BIOS também informará o número das suas interfaces SATA, se você tiver SATA. Isso será útil para permitir que você determine em qual interface você deve conectar sua unidade para torná-la a unidade primária.
Serial ATA
Serial ATA (também conhecido como SATA ou S-ATA) é o sucessor dos padrões ATA/ATAPI mais antigos. O SATA destina-se principalmente a ser uma interface de disco rígido, mas também pode ser usado para unidades ópticas, unidades de fita e dispositivos semelhantes.
Unidades e interfaces SATA deveriam originalmente ser lançadas em volume no final de 2001, mas vários problemas atrasaram a implementação por mais de um ano. No final de 2002, placas-mãe e unidades SATA estavam em distribuição limitada, mas foi apenas em meados de 2003 que as unidades SATA e placas-mãe com suporte nativo a SATA tornaram-se amplamente disponíveis. Apesar do início lento, o SATA decolou rapidamente. Unidades e interfaces SATA de segunda geração, mais rápidas, começaram a ser comercializadas no início de 2005.
Existem duas versões de SATA atualmente disponíveis:
SATA/150
SATA/150 (também chamado de SATA150) define a primeira geração de interfaces e dispositivos SATA. O SATA/150 opera a uma taxa de dados bruta de 1,5 GB/s, mas a sobrecarga reduz a taxa de dados efetiva para 1,2 GB/s, ou 150 MB/s. Embora essa taxa de dados seja apenas ligeiramente superior à taxa de 133 MB/s da UltraATA/133, a largura de banda SATA total está disponível para cada dispositivo conectado, em vez de ser compartilhada entre dois dispositivos, como é o caso da PATA.
SATA/300
SATA/300 ou SATA300 (frequentemente chamado erroneamente de SATA II) define a segunda geração de interfaces e dispositivos SATA. O SATA/300 opera a uma taxa de dados bruta de 3,0 GB/s, mas a sobrecarga reduz a taxa de dados efetiva para 2,4 GB/s, ou 300 MB/s. Placas-mãe baseadas no chipset NVIDIA nForce4 começaram a ser comercializadas no início de 2005 e foram os primeiros dispositivos compatíveis com SATA/300 disponíveis. Discos rígidos SATA/300 começaram a ser comercializados em meados de 2005. Interfaces e unidades SATA/300 usam os mesmos conectores físicos que os componentes SATA/150 e são compatíveis com versões anteriores das interfaces e unidades SATA/150 (embora operem à taxa de dados mais baixa do SATA/150).
O Limite de 128/137 GB
Interfaces ATA antigas usam Endereçamento de Bloco Lógico (LBA) de 28 bits, o que limita essas interfaces ao endereçamento de 2<sup>28</sup> ou 268.435.456 setores em um disco rígido. Como os discos rígidos usam setores de 512 bytes, isso se traduz em um tamanho máximo de unidade suportado de 137.438.953.472 bytes, ou 128 GB. (Os fabricantes de unidades usam GB decimal em vez de GB binário, e por isso referem-se a esse limite como 137 GB em vez dos 128 GB relatados pelo BIOS e pelo sistema operacional.) Este é um limite de hardware, imposto pela própria interface. As interfaces ATA atuais usam LBA de 48 bits, o que expande o tamanho máximo de unidade suportado por um fator de mais de um milhão, para 128 PB (petabytes, onde um petabyte é 1.024 terabytes).
Se você instalar um disco rígido maior que 128 GB em uma interface ATA antiga, ele funcionará corretamente, mas o espaço em disco além de 128 GB ficará inacessível. Se você realmente precisa suportar unidades maiores no que é, afinal, um sistema antigo, uma alternativa é instalar uma placa de expansão que forneça uma ou mais interfaces LBA de 48 bits para discos rígidos PATA. Melhor ainda, instale uma placa adaptadora SATA e use discos rígidos SATA. (Todas as interfaces SATA suportam LBA de 48 bits.) Em qualquer caso, desabilite a interface ATA primária da placa-mãe para conservar recursos e execute sua unidade óptica e quaisquer outros dispositivos ATAPI na interface secundária da placa-mãe.
Recursos do Serial ATA
O SATA possui os seguintes recursos importantes:
Tensão reduzida
A PATA usa uma tensão de sinalização relativamente alta, que, em conjunto com altas densidades de pinos, torna 133 MB/s a taxa de dados mais alta realisticamente alcançável para PATA. O SATA usa uma tensão de sinalização muito mais baixa, o que reduz a interferência e a diafonia entre os condutores.
Cabeamento e conectores simplificados
O SATA substitui o cabo de fita PATA de 40 pinos/80 fios por um cabo de 7 fios. Além de reduzir custos e aumentar a confiabilidade, o cabo SATA menor facilita o roteamento dos cabos e melhora o fluxo de ar e o resfriamento. Um cabo SATA pode ter até 1 metro (mais de 39 polegadas) de comprimento, contra a limitação de 0,45 metro (18") da PATA. Esse comprimento aumentado contribui para uma maior facilidade de uso e flexibilidade ao instalar unidades, particularmente em sistemas torre.
Sinalização diferencial
Além de três fios de aterramento, o cabo SATA de 7 fios usa um par de transmissão diferencial (TX+ e TX-) e um par de recepção diferencial (RX+ e RX-). A sinalização diferencial, usada há muito tempo para armazenamento em servidores baseados em SCSI, aumenta a integridade do sinal, suporta taxas de dados mais rápidas e permite o uso de cabos mais longos.
Robustez de dados aprimorada
Além de usar sinalização diferencial, o SATA incorpora detecção e correção de erros superiores, o que garante a integridade ponta a ponta dos comandos e transferências de dados em velocidades que superam em muito as possíveis com a PATA.
Compatibilidade com o sistema operacional
O SATA parece idêntico à PATA do ponto de vista do sistema operacional. Assim, os sistemas operacionais atuais podem reconhecer e usar interfaces e dispositivos SATA usando drivers existentes. (No entanto, se o seu sistema usa um chipset ou BIOS que não possui suporte nativo a SATA, ou se você está usando um disco de distribuição do sistema operacional anterior ao SATA, você pode ter que inserir um disquete com drivers SATA durante a instalação para que as unidades SATA sejam reconhecidas.)
SATA Externo
SATA Externo (eSATA) destina-se a substituir USB 2.0 e FireWire (IEEE-1394) para conectar discos rígidos externos. O eSATA usa um conector SATA modificado que é muito mais robusto do que o conector SATA padrão, relativamente frágil, e é classificado para milhares de inserções e remoções. O eSATA estende o comprimento de cabo permitido de 1 metro para 2 metros, permitindo que discos rígidos e matrizes externas sejam posicionados convenientemente. O eSATA está disponível em variantes de 150 MB/s e 300 MB/s, ambas suportando hot-plugging (conectar ou desconectar a unidade enquanto o sistema está em execução).
O eSATA oferece uma taxa de transferência muito maior do que o USB 2.0 ou FireWire, porque o eSATA carece da sobrecarga de protocolo que torna o USB 2.0 e o FireWire uma fração de sua taxa de transferência nominal. O desempenho de um disco rígido eSATA externo é idêntico ao de um disco rígido SATA semelhante funcionando internamente.
A maioria das placas-mãe atuais carece de interfaces eSATA integradas, embora algumas placas-mãe introduzidas após meados de 2005 incluam tais interfaces. Se o seu sistema carece de uma interface eSATA, é fácil adicionar uma. Adaptadores de host eSATA para sistemas de desktop estão facilmente disponíveis para caber em slots de expansão PCI ou PCI Express. Você pode adicionar suporte eSATA a um sistema notebook instalando uma placa Cardbus ou ExpressCard eSATA.
Observe que alguns gabinetes de unidade externa e adaptadores de host de transição foram vendidos, permitindo que unidades SATA padrão sejam conectadas externamente usando protocolos SATA. Esses dispositivos não são compatíveis com eSATA. A maioria usa conectores SATA padrão, embora alguns substituam por conectores e cabos USB 2.0 ou FireWire (mesmo que a interface seja realmente SATA). A maioria não suporta hot-plugging.
Francisco García Maceda observa: "Eu também mencionaria o combo cabo/suporte que algumas empresas (HighPoint e outras) estão vendendo para que você possa transformar uma de suas portas SATA internas em uma externa. É um cabo simples com um conector SATA comum em uma extremidade e um conector eSATA na outra, preso a um suporte de gabinete comum; sem qualquer tipo de eletrônica. Além disso, existem gabinetes de unidade externa disponíveis que permitem instalar unidades PATA em gabinetes eSATA externos; por exemplo, o HighPoint RocketMate 1100. Ele pode ser usado com o combo cabo/suporte simples ou com qualquer placa ou placa-mãe eSATA."
Topologia ponto a ponto
Diferente da PATA, que permite conectar dois dispositivos a uma interface, o SATA dedica uma interface a cada dispositivo. Isso ajuda no desempenho de três maneiras:
- Cada dispositivo SATA tem 150 MB/s ou 300 MB/s de largura de banda total disponível para ele. Embora as unidades PATA atuais não sejam limitadas pela largura de banda ao operar uma por canal, instalar duas unidades PATA rápidas em um canal limita a taxa de transferência de ambas.
- A PATA permite que apenas um dispositivo use o canal por vez, o que significa que um dispositivo pode ter que esperar sua vez antes de gravar ou ler dados em um canal PATA. Dispositivos SATA podem gravar ou ler a qualquer momento, sem consideração por outros dispositivos.
- Se dois dispositivos estiverem instalados em um canal PATA, esse canal sempre opera na velocidade do dispositivo mais lento. Por exemplo, instalar um disco rígido UDMA-6 e uma unidade óptica UDMA-2 no mesmo canal significa que o disco rígido deve operar em UDMA-2. Dispositivos SATA sempre se comunicam na taxa de dados mais alta suportada pelo dispositivo e pela interface.
Conselho de Francisco García Maceda
Também mencionaria que a maioria das unidades PATA possui um jumper para limitar a capacidade para o limite anterior de 32 GB do BIOS. Isso pode salvar sua pele, porque está se tornando cada vez mais difícil encontrar discos abaixo de 40 GB e, se você precisar resgatar/clonar uma unidade mais antiga, esta pode ser sua única escolha.
Suporte para Native Command Queuing
Unidades PATA respondem a solicitações de leitura e gravação na ordem em que são recebidas, independentemente da localização dos dados na unidade. Isso é análogo a um elevador que vai a cada andar na ordem em que os botões de chamada foram pressionados, ignorando as pessoas que esperam nos andares intermediários. A maioria (mas não todas) das unidades SATA suporta Native Command Queuing (NCQ), o que permite que a unidade acumule solicitações de leitura e gravação, classifique-as na ordem mais eficiente e, em seguida, processe essas solicitações sem considerar a ordem em que foram recebidas. Esse processo, também chamado de elevator seeking, permite que a unidade atenda a solicitações de leitura e gravação minimizando os movimentos da cabeça, o que resulta em melhor desempenho. O NCQ é mais importante em ambientes, como servidores, onde as unidades são acessadas constantemente, mas oferece alguns benefícios de desempenho mesmo em sistemas de desktop.
Conectores e cabos Serial ATA
Em relação à PATA, o SATA usa cabos mais finos e conectores menores, codificados de forma inequívoca. O Conector de Sinal SATA de 7 pinos é usado em ambas as extremidades de um cabo de dados SATA. Qualquer conector pode ser acoplado de forma intercambiável ao conector de dados na unidade ou à interface SATA na placa-mãe. O Conector de Alimentação SATA de 15 pinos usa um conector físico semelhante, também com codificação inequívoca. A Figura 7-5 mostra um cabo de dados SATA à esquerda e, para comparação, um cabo ATA UDMA à direita. Mesmo levando em consideração o fato de que um cabo ATA suporta dois dispositivos, é claro que usar SATA economiza espaço na placa-mãe e reduz muito a confusão de cabos dentro do gabinete.

Figura 7-5: Cabo de dados SATA (esquerda) e cabo de dados UltraDMA
A especificação SATA define o comprimento permitido de um cabo de sinal SATA como sendo de até 1 metro, mais de duas vezes mais longo que o maior cabo PATA permitido. Além de características elétricas superiores e maior comprimento permitido, uma grande vantagem do cabeamento SATA é seu tamanho físico menor, o que contribui para passagens de cabos mais organizadas e um fluxo de ar e resfriamento muito melhores.
Configurando um disco rígido SATA
Não há muito o que dizer sobre a configuração de um disco rígido SATA. Ao contrário da PATA, você não precisa configurar jumpers para mestre ou escravo (embora o SATA suporte a emulação mestre/escravo). Cada unidade SATA conecta-se a um conector de sinal dedicado, e os cabos de sinal e de alimentação são completamente padrão. Você também não precisa se preocupar em configurar DMA, decidir quais dispositivos devem compartilhar um canal, e assim por diante. Não há preocupações com limites de capacidade, porque todos os discos rígidos e interfaces SATA suportam LBA de 48 bits. O chipset, o BIOS, o sistema operacional e os drivers nos sistemas atuais reconhecem um disco rígido SATA como apenas mais uma unidade ATA, portanto, não há necessidade de configuração. Você simplesmente conecta o cabo de dados à unidade e à interface, conecta o cabo de alimentação à unidade e começa a usar a unidade. (Em sistemas mais antigos, você pode ter que instalar drivers manualmente, e as unidades SATA podem ser reconhecidas como dispositivos SCSI em vez de dispositivos ATA; isso é um comportamento normal.)
O que você precisa saber, no entanto, é que você deve conectar uma unidade SATA que pretende ser a unidade SATA primária à interface SATA de menor numeração (geralmente 0, mas às vezes 1). Conecte uma unidade SATA que seja secundária à interface SATA disponível de menor numeração. (Em um sistema com uma unidade PATA primária e uma unidade SATA secundária, use a interface SATA 0 ou superior.) Qualquer disco rígido PATA deve ser configurado como dispositivo mestre, se possível. Conecte uma unidade PATA que seja primária como mestre primário, e uma unidade PATA que seja secundária como mestre secundário.
ATA RAID
RAID (Redundant Array of Inexpensive Disks/Drives) é um meio pelo qual os dados são distribuídos em dois ou mais discos rígidos físicos para melhorar o desempenho e aumentar a segurança dos dados. Uma RAID pode sobreviver à perda de qualquer uma das unidades sem perder dados, porque a redundância da matriz permite que esses dados sejam recuperados ou reconstruídos a partir das unidades restantes.
A RAID era anteriormente muito cara de implementar e, portanto, usada apenas em servidores e estações de trabalho profissionais. Isso não é mais verdade. Muitos sistemas e placas-mãe recentes possuem interfaces ATA e/ou SATA capazes de RAID. O baixo preço das unidades ATA e SATA e o suporte a RAID integrado significam que agora é prático usar RAID em PCs comuns.
Existem cinco níveis definidos de RAID, numerados de RAID 1 a RAID 5, embora apenas dois desses níveis sejam comumente usados em ambientes de PC. Alguns ou todos os seguintes níveis de RAID e outras configurações de várias unidades são suportados por muitas placas-mãe atuais:
JBOD
JBOD (Just a Bunch Of Drives), também chamado de modo Span ou modo Spanning, é um modo operacional não RAID que a maioria dos adaptadores RAID suporta. Com JBOD, duas ou mais unidades físicas podem ser logicamente unidas para aparecer ao sistema operacional como uma unidade maior. Os dados são gravados na primeira unidade até que ela esteja cheia, depois na segunda unidade até que esteja cheia, e assim por diante. No passado, quando as capacidades das unidades eram menores, as matrizes JBOD eram usadas para criar volumes únicos grandes o suficiente para armazenar bancos de dados enormes. Com unidades de 300 GB ou mais agora facilmente disponíveis, raramente há uma boa razão para usar JBOD. A desvantagem do JBOD é que a falha de qualquer unidade torna toda a matriz inacessível. Como a probabilidade de uma falha de unidade é proporcional ao número de unidades na matriz, um JBOD é menos confiável do que uma unidade grande. O desempenho de um JBOD é o mesmo que o das unidades que compõem a matriz.
RAID 0
RAID 0, também chamado de striping de disco, não é realmente uma RAID, porque não fornece redundância. Com RAID 0, os dados são gravados de forma intercalada em duas ou mais unidades físicas. Como as gravações e leituras são divididas em duas ou mais unidades, a RAID 0 oferece as leituras e gravações mais rápidas de qualquer nível de RAID, com desempenho de gravação e leitura visivelmente mais rápido do que o fornecido por uma única unidade. A desvantagem da RAID 0 é que a falha de qualquer unidade na matriz causa a perda de todos os dados armazenados em todas as unidades da matriz. Isso significa que os dados armazenados em uma matriz RAID 0 estão, na verdade, mais em risco do que os dados armazenados em uma única unidade. Embora alguns jogadores dedicados usem RAID 0 em busca do maior desempenho possível, não recomendamos o uso de RAID 0 em um sistema de desktop típico.
RAID 0 É SEM SENTIDO PARA SISTEMAS DE DESKTOP
A RAID 0 na verdade oferece muito pouco benefício de desempenho para um PC desktop típico. A RAID 0 mostra seu valor quando o subsistema de disco é usado de forma muito intensa, como em um servidor que suporta muitos usuários. Poucos sistemas de usuário único acessam os discos intensamente o suficiente para se beneficiar da RAID 0.
RAID 1
RAID 1, também chamado de espelhamento de disco, duplica todas as gravações em dois ou mais discos rígidos físicos. Consequentemente, a RAID 1 oferece o nível mais alto de redundância de dados à custa de reduzir pela metade a quantidade de espaço em disco visível ao sistema operacional. A sobrecarga necessária para gravar os mesmos dados em duas unidades significa que as gravações em RAID 1 são tipicamente um pouco mais lentas do que as gravações em uma única unidade. Por outro lado, como os mesmos dados podem ser lidos de qualquer uma das unidades, um adaptador RAID 1 inteligente pode melhorar ligeiramente o desempenho de leitura em relação a uma única unidade, enfileirando as solicitações de leitura para cada unidade separadamente, permitindo que ele leia os dados da unidade que por acaso esteja com suas cabeças mais próximas dos dados solicitados. Também é possível que uma matriz RAID 1 use dois adaptadores de host físicos para eliminar o adaptador de disco como um único ponto de falha. Nesse arranjo, chamado de duplexação de disco, a matriz pode continuar operando após a falha de uma unidade, um adaptador de host ou ambos (se estiverem no mesmo canal).
RAID 5
RAID 5, também chamado de striping de disco com paridade, requer pelo menos três discos rígidos físicos. Os dados são gravados bloco a bloco em unidades alternadas, com blocos de paridade intercalados. Por exemplo, em uma matriz RAID 5 que compreende três unidades físicas, o primeiro bloco de dados de 64 KB pode ser gravado na primeira unidade, o segundo bloco de dados na segunda unidade e um bloco de paridade na terceira unidade. Blocos de dados e blocos de paridade subsequentes são gravados nas três unidades de tal forma que os blocos de dados e os blocos de paridade sejam distribuídos igualmente pelas três unidades. Blocos de paridade são calculados de modo que, se qualquer um de seus dois blocos de dados for perdido, ele possa ser reconstruído usando o bloco de paridade e o bloco de dados restante. Uma falha de qualquer unidade na matriz RAID 5 não causa perda de dados, porque os blocos de dados perdidos podem ser reconstruídos a partir dos blocos de dados e paridade nas duas unidades restantes. Uma RAID 5 oferece um desempenho de leitura um pouco melhor do que uma única unidade. O desempenho de gravação da RAID 5 é tipicamente um pouco mais lento do que o de uma única unidade, devido à sobrecarga envolvida na segmentação dos dados e no cálculo dos blocos de paridade. Como a maioria dos PCs e pequenos servidores faz mais leituras do que gravações, a RAID 5 é frequentemente o melhor compromisso entre desempenho e redundância de dados.
Uma RAID 5 pode compreender qualquer número arbitrário de unidades, mas, na prática, é melhor limitar a RAID 5 a três ou quatro unidades físicas, porque o desempenho de uma RAID 5 degradada (uma na qual uma unidade falhou) varia inversamente com o número de unidades na matriz. Uma RAID 5 de três unidades com uma unidade falha, por exemplo, é muito lenta, mas provavelmente utilizável até que a matriz possa ser reconstruída. Uma RAID 5 degradada com seis ou oito unidades geralmente é lenta demais para ser utilizável.
RAID NÃO SUBSTITUI BACKUPS
Usar RAID 1 ou RAID 5 é uma maneira barata de se proteger contra perda de dados por falha de disco rígido, mas a RAID não substitui o backup. A RAID protege apenas contra falha de unidade. Para se proteger contra corrupção ou exclusão acidental de arquivos ou perda devido a incêndio, inundação ou roubo, você ainda deve fazer backup de seus dados.
Se sua placa-mãe não tiver suporte a RAID ou se você precisar de um nível de RAID não fornecido pela placa-mãe, você pode instalar um adaptador RAID de terceiros, como os fabricados pela 3Ware (http://www.3ware.com), Adaptec (http://www.adaptec.com), Highpoint Technologies (http://www.highpoint-tech.com), Promise Technology (http://www.promise.com) e outros. Verifique o suporte ao sistema operacional antes de comprar tal placa, particularmente se você estiver executando Linux ou uma versão mais antiga do Windows.


1 comentário
This is absolutely wonderful information,it is always useful to be reminded of information that is taken for granted after the classroom experience. Realizing when making hardware choices that there is a current memory deficit that one did not realize existed..could have facilitated a costly mistake on my behalf. thank You for this very useful assistance.
Zrah Rasul - Responder Compartilhar