Essa tradução foi gerada por um programa e ainda não foi revisada por uma pessoa. Falas essa língua? Dá uma olhada.

5. Canbus

David Husolo e um outro colaborador
Última atualização em 16 de ago de 2026
Visualizações: 1,5 mil
Visualizar Estatísticas:
- Últimas 24 horas:
- 1
- Últimos 7 dias:
- 8
- Últimos 30 dias:
- 63
- Ao todo:
- 1.485
Comentários: 0
Ninguém deixou comentários sobre este guia. Você será o primeiro?
Go to guide commentsConcluído: 0 1
Ninguém marcou este guia como "concluído". Será você o primeiro?
1 pessoa marcou este guia como "concluído". Você — ótimo trabalho!
Favorites: 1 2
1 pessoa favoritou (e se inscreveu) neste guia. Você será o próximo?
2 pessoas marcaram como favorito (e assinaram) este guia - incluindo você!
Guia colaborativo
Foi um incrível membro de nossa comunidade quem criou este guia. Não foi ninguém da equipe iFixit, não.
Introdução
Ir para o passo 1 ↓Não conecte 24 V até que seja instruído a fazê-lo. Também é prudente desconectar o aquecedor do hotend, pois algumas versões da placa CAN tinham os pinos do aquecedor conectados ao pino do bootloader. Isso pode fazer com que o hotend comece a aquecer de forma incontrolável.
-
-
-
Crie o arquivo de interface CAN0
-
sudo nano /etc/network/interfaces.d/can0
-
Insira o seguinte conteúdo
-
auto can0 iface can0 can static bitrate 500000 up ifconfig $IFACE txqueuelen 256 pre-up ip link set can0 type can bitrate 500000 pre-up ip link set can0 txqueuelen 256
-
Saia e salve o arquivo com CTRL + SHIFT X > Sim
-
sudo reboot
 Pergunte ao FixBot
-
-
-
A placa CAN precisa de um bootloader para que possamos gravar o firmware Klipper. Usaremos o CanBoot. Baixe o repositório do CanBoot:
-
git clone https://github.com/Arksine/CanBoot
-
cd CanBoot
-
make clean
-
make menuconfig
-
-
-
Arquitetura do microcontrolador > (STMicroelectronics STM32)
-
Modelo do processador > STM32F072
-
Compilar aplicativo de implantação CanBoot > (Não compilar)
-
Deslocamento do carregador de inicialização (bootloader offset) > (carregador de inicialização de 8 KiB)
-
Referência de clock > (8 MHz)
-
(500000) Velocidade do barramento CAN
-
Interface de comunicação > (barramento CAN (em PB8/PB9))
-
-
-
Arquitetura do microcontrolador > (STMicroelectronics STM32)
-
Modelo do processador > STM32G0B1
-
Compilar aplicativo de implantação CanBoot > (Não compilar)
-
Referência de clock > (8 MHz)
-
Interface de comunicação > (Barramento CAN (em PB0/PB1))
-
Deslocamento de início do aplicativo > (Deslocamento de 8 KiB)
-
(500000) Velocidade do barramento CAN
-
-
-
Adicione o jumper de 5v. Conecte o cabo USB-C do Raspberry Pi à placa EBB36.
-
Coloque a EBB36 no modo DFU
-
Pressione e segure o botão RESET + BOOT. Solte o botão RESET enquanto segura o botão BOOT e, em seguida, solte o botão BOOT.
-
Obtenha o ID do dispositivo da placa após ela estar no modo DFU
-
Antes do modo DFU
-
No modo DFU
-
-
-
Apague e grave o firmware
-
sudo dfu-util -a 0 -D ~/CanBoot/out/canboot.bin --dfuse-address 0x08000000:force:mass-erase:leave -d DEVICE:ID
-
Desligue o sistema. Conecte o cabo CAN de 4 fios da UT0C à EBB36 e ligue a impressora e o RPI.
-
Após ligar o sistema, verifique se a rede CAN está ativa.
-
cd klipper
-
python3 lib/canboot/flash_can.py -q
-
Você deve ver uma entrada para o aplicativo CanBoot. Anote seu UUID.
-
-
-
Execute
-
cd ~/klipper
-
make menuconfig
-
Selecione o seguinte
-
Enable extra low-level configuration
-
Micro-controller Architecture > (STMicroelectronics STM32)
-
Processer model > STM32F072
-
Bootloader offset > (8KiB bootloader)
-
-
-
-
continuação:
-
Referência de clock > (8 MHz)
-
Velocidade do barramento CAN (500000)
-
Salve a configuração pressionando ESC > Sim
-
Executar
-
make clean
-
make
-
-
-
Arquitetura do microcontrolador > (STMicroelectronics STM32)
-
Modelo do processador > STM32G0B1
-
Offset do bootloader > (bootloader de 8 KiB)
-
Referência de clock > (8 MHz)
-
Interface de comunicação > (barramento CAN (em PB0/PB1))
-
(500000) Velocidade do barramento CAN
-
-
-
grave o EBB36 com o firmware recém-compilado
-
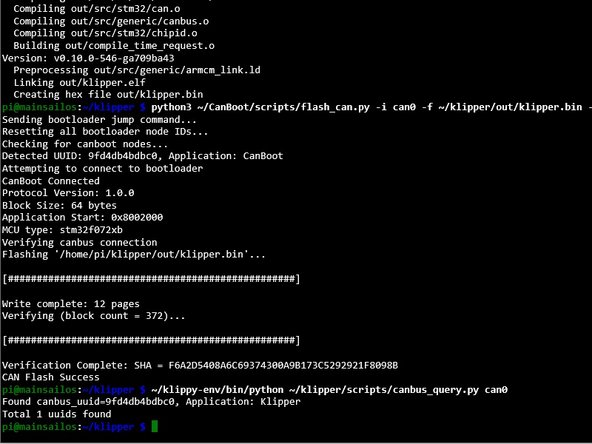
python3 ~/CanBoot/scripts/flash_can.py -i can0 -f ~/klipper/out/klipper.bin -u 9fd4db4bdbc0
-
sudo dfu-util -a 0 -d 0483:df11 --dfuse-address 0x08000000 -D ~/CanBoot/out/canboot.bin
-
Se tudo correr bem, sua placa CAN deverá estar gravada
-
execute
-
~/klippy-env/bin/python ~/klipper/scripts/canbus_query.py can0
-
Carregue os arquivos fornecidos para a impressora e pressione FIRMWARE_RESTART
-
Verificando a aba Máquina, você deverá ver os 4 sistemas
-
-